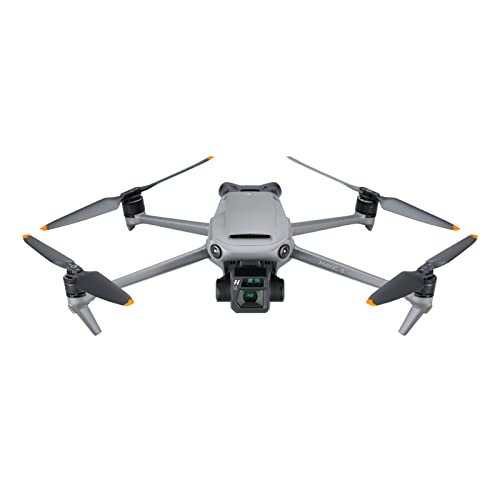
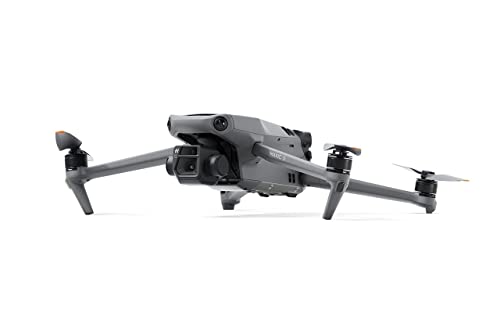
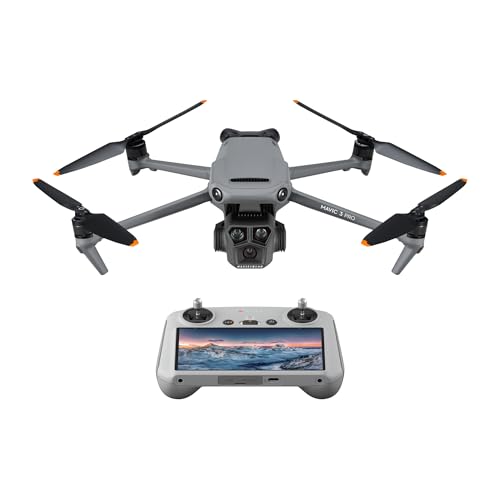
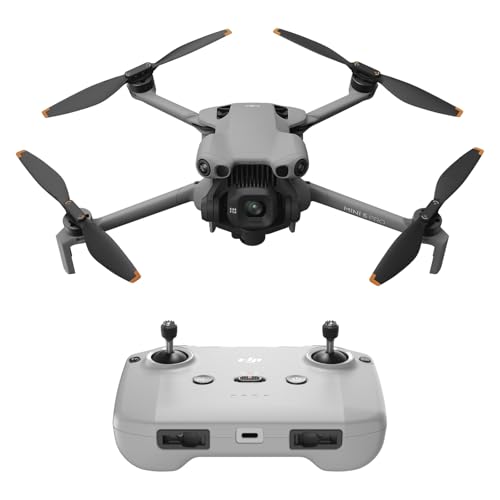
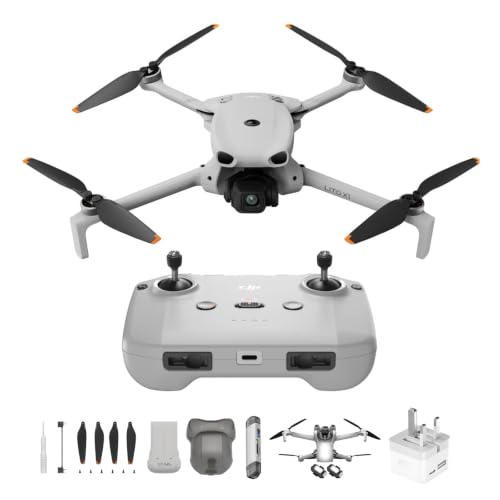
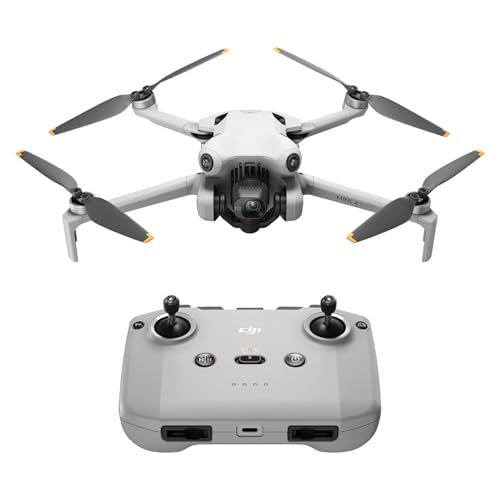
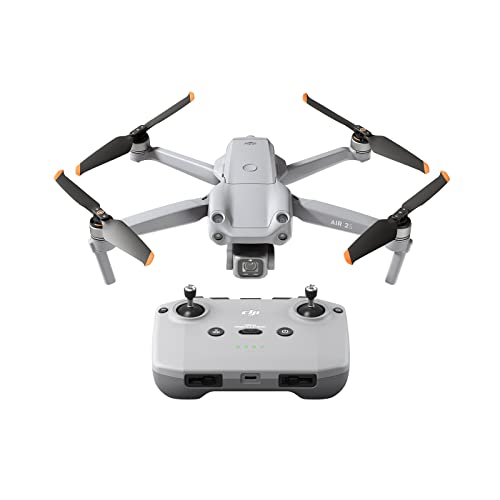
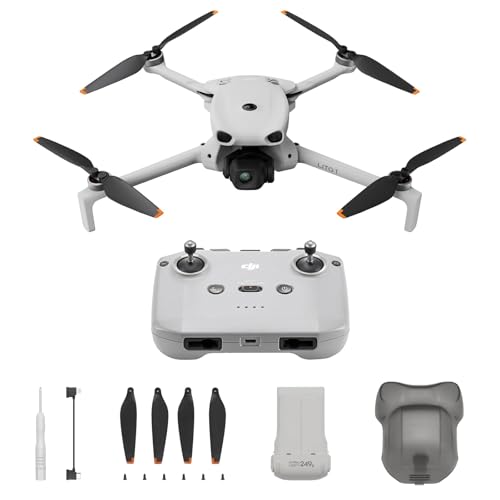
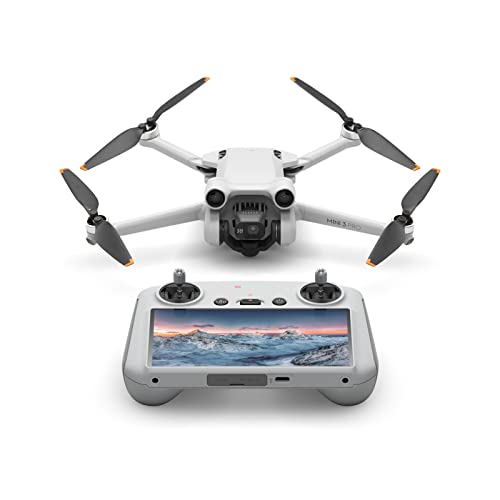
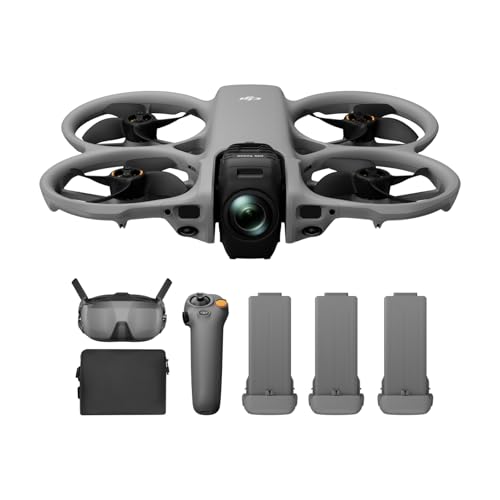
Obstakelvermijding werkt door visuele sensoren, dieptedetectie of andere nabijheidssystemen te gebruiken om objecten in het pad van de drone te detecteren en vervolgens te waarschuwen, remmen, omleiden of stoppen vóór impact.
Basissystemen dekken meestal maar één richting af, vaak voor of onder, dus ze helpen bij eenvoudige bewegingen maar laten nog steeds grote blinde vlekken over. Betere drones voegen voor/achter/onder-detectie of volledige omnidirectionele dekking toe, waardoor routecorrecties nuttiger worden tijdens tracking, orbit-opnames en complexe cinematografische vluchten.
De functie is slechts zo goed als de verwerking van de drone, de sensorafdekking en de lichtomstandigheden eromheen. Dunne takken, glas, weinig licht en snelle diagonale bewegingen kunnen de detectiekwaliteit zelfs bij premiummodellen nog verminderen.
Hoe betrouwbaar is obstakelvermijding in echte vlucht?
Obstakelvermijding is betrouwbaar genoeg om veel veelvoorkomende pilootfouten te voorkomen in open of matig complexe ruimtes, maar het is niet foutloos in elke vluchtomstandigheid.
In echte vlucht werken de betere systemen goed wanneer de drone voldoende licht heeft, de rand van het obstakel zichtbaar is en er genoeg ruimte is om vroeg te remmen of uit te wijken. De betrouwbaarheid verbetert sterk wanneer de drone omnidirectionele detectie en sterkere verwerking heeft, terwijl systemen met alleen frontdetectie veel makkelijker tekortschieten bij zijwaartse benaderingen of krap manoeuvreren.
Takken, draden, reflecterende oppervlakken, mist en agressieve sportachtige manoeuvres blijven probleemgebieden. Obstakelvermijding moet worden gezien als veiligheidshulp, niet als toestemming om roekeloos dicht bij complexe objecten te vliegen.
Welke sensoren zijn het belangrijkst voor obstakelvermijding?
De sensoren die het belangrijkst zijn voor obstakelvermijding zijn obstakeldetectie, richtingen van obstakeldetectie, gps, Return to Home (RTH) en gimbalstabilisatie.
- Obstakeldetectie: De functie zelf moet aanwezig zijn, maar de kwaliteit verschilt sterk. Sterkere drones remmen of wijken netter uit, terwijl eenvoudigere systemen alleen waarschuwen of stoppen in beperkte situaties.
- Detectierichtingen: Omnidirectionele detectie is de sterkste opstelling omdat die meer echte vlieghoeken afdekt. Voor/achter/onder-detectie is nog steeds nuttig, maar laat zijwaartse en diagonale gaten over.
- GPS: Stabiele positionering helpt de drone voorspelbaarder te reageren wanneer hij vertraagt, blijft hoveren of van pad verandert in de buurt van een obstakel. Het helpt het toestel ook om na een vermijding netjes te herstellen.
- Return to Home (RTH): RTH wordt nuttiger wanneer obstakelafhandeling goed is, omdat automatisch terugkeren veiliger is in de buurt van bomen, daken of structuren. Een drone met beide systemen is veel beter voor minder ervaren piloten.
- Gimbalassen: Een 3-assige gimbal detecteert geen obstakels, maar houdt de beelden stabiel terwijl de drone remt of de route aanpast. In deze selectie gebruiken bijna alle serieuze modellen met obstakelvermijding al een 3-assige gimbal.