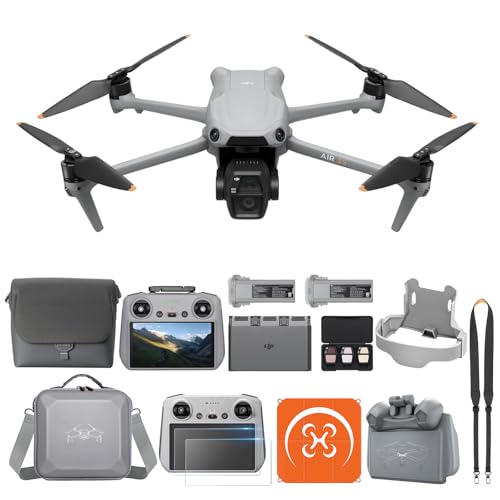
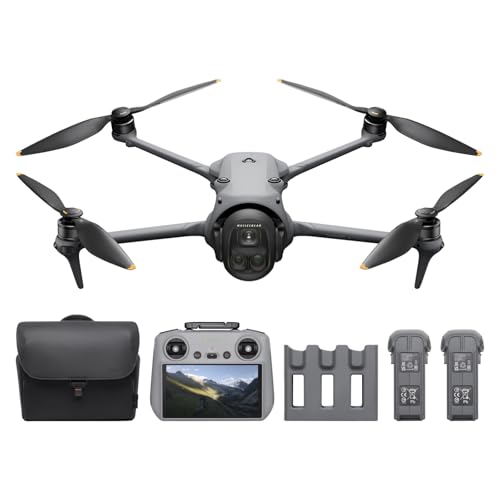
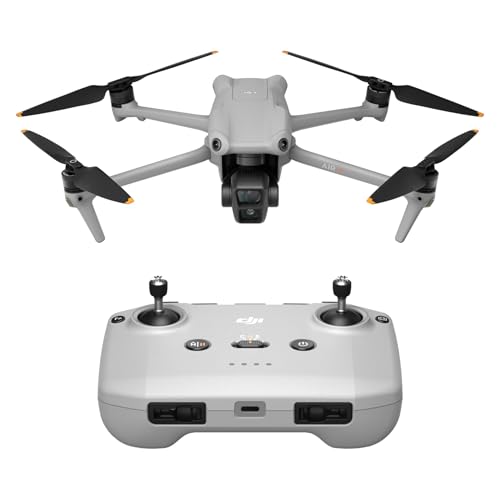
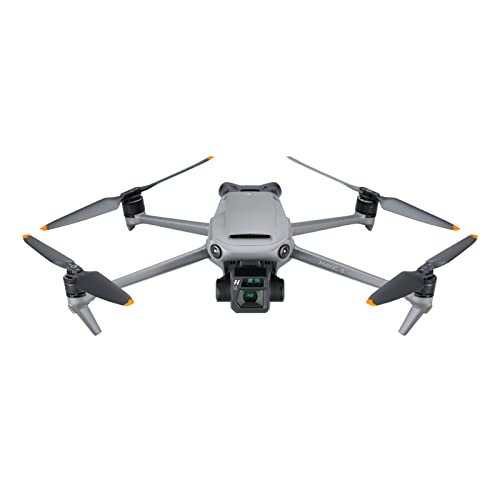
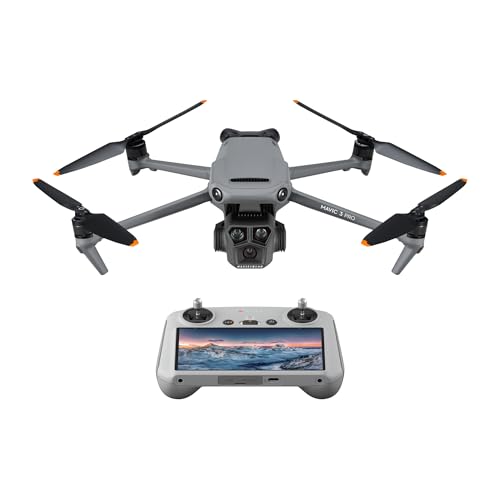
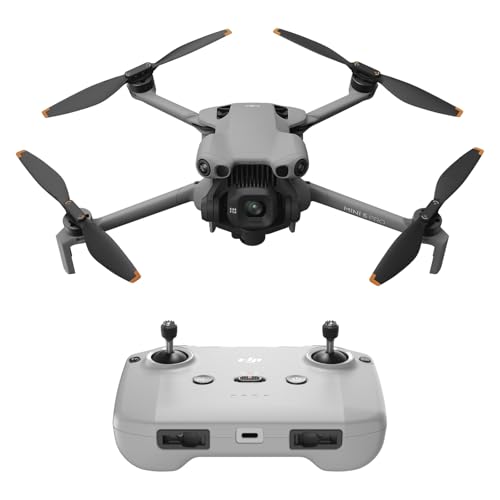
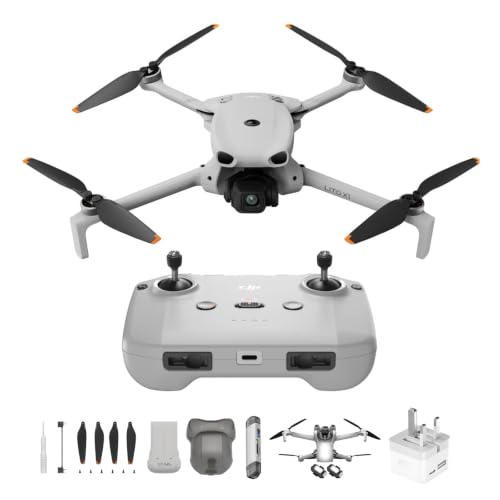
De follow me-modus werkt door zich vast te zetten op een persoon, controller, telefoon of visueel onderwerp en vervolgens de dronepositie automatisch bij te werken terwijl dat doel beweegt.
Sommige drones volgen vooral via gps-coördinaten van de controller of telefoon, wat eenvoudiger is maar minder precies wanneer het onderwerp abrupt van richting verandert of langs bomen en gebouwen beweegt. Betere modellen combineren gps met visuele herkenning, zodat de drone het onderwerp natuurlijker in beeld kan houden in plaats van er alleen achteraan te vliegen.
Zodra tracking actief is, blijft de drone snelheid, afstand, koers en gimbalhoek in realtime aanpassen. Return to Home, obstakeldetectie en 3-assige stabilisatie zijn belangrijk omdat ze het trackingpad veiliger en de beelden vloeiender maken wanneer het onderwerp van tempo of richting verandert.
Hoe nauwkeurig is follow me-tracking in echt gebruik?
Follow me-tracking is meestal goed genoeg voor fietsen op open wegen, joggen, wandelen en solo-reisopnames, maar is niet in elke omgeving even betrouwbaar.
In echt gebruik kunnen sterkere modellen onderwerpen volgen die ongeveer 10-20 m/s bewegen en het kader goed vasthouden zolang het onderwerp zichtbaar blijft en het licht stabiel is. Tracking wordt minder consistent wanneer takken, menigten, weinig licht of snelle zijwaartse bewegingen het onderwerp blokkeren of de visuele lock verbreken.
Follow me-drones zijn het meest betrouwbaar in open ruimtes met een rustige achtergrond en een duidelijk vliegpad. Dichte stedelijke gebieden, bossen en plotselinge hoogteveranderingen zijn de omstandigheden waarin betere obstakeldetectie, schonere transmissie en snellere onboard-verwerking het grootste verschil maken.
Welke sensoren verbeteren de betrouwbaarheid van follow me-tracking?
De sensoren en systemen die de betrouwbaarheid van follow me-tracking verbeteren, zijn gps, ondersteuning voor dual-frequency gps, obstakeldetectie, richtingen van obstakeldetectie en 3-assige gimbalstabilisatie.
- GPS: Stabiele positionering is de basislaag voor betrouwbaar follow me-gedrag. Een betere gps-lock helpt de drone afstand en koers vast te houden wanneer het onderwerp van tempo verandert.
- Ondersteuning voor dual-frequency gps: Dual-band-positionering vermindert drift in lastigere omgevingen. Dit telt meer in de buurt van gebouwen, hellingen of bij gedeeltelijke signaalblokkade.
- Obstakeldetectie: Follow me is veiliger wanneer de drone objecten voor, achter of onder zich kan herkennen. In deze selectie bevat ongeveer de helft van de modellen enige vorm van obstakeldetectie, dus dit blijft een betekenisvol onderscheid.
- Richtingen van obstakeldetectie: Omnidirectionele detectie is de veiligste optie omdat de drone vanuit meer hoeken kan reageren. Voor/achter/onder-detectie helpt ook, maar laat meer blinde vlekken tijdens zijwaartse tracking.
- Gimbalassen: Een 3-assige gimbal houdt de kadrering van het onderwerp stabieler terwijl de drone de koers aanpast. Modellen zonder dit kunnen nog steeds volgen, maar de beelden ogen minder stabiel en correctieschokken vallen meer op.